Becsült olvasási idő: 8 perc
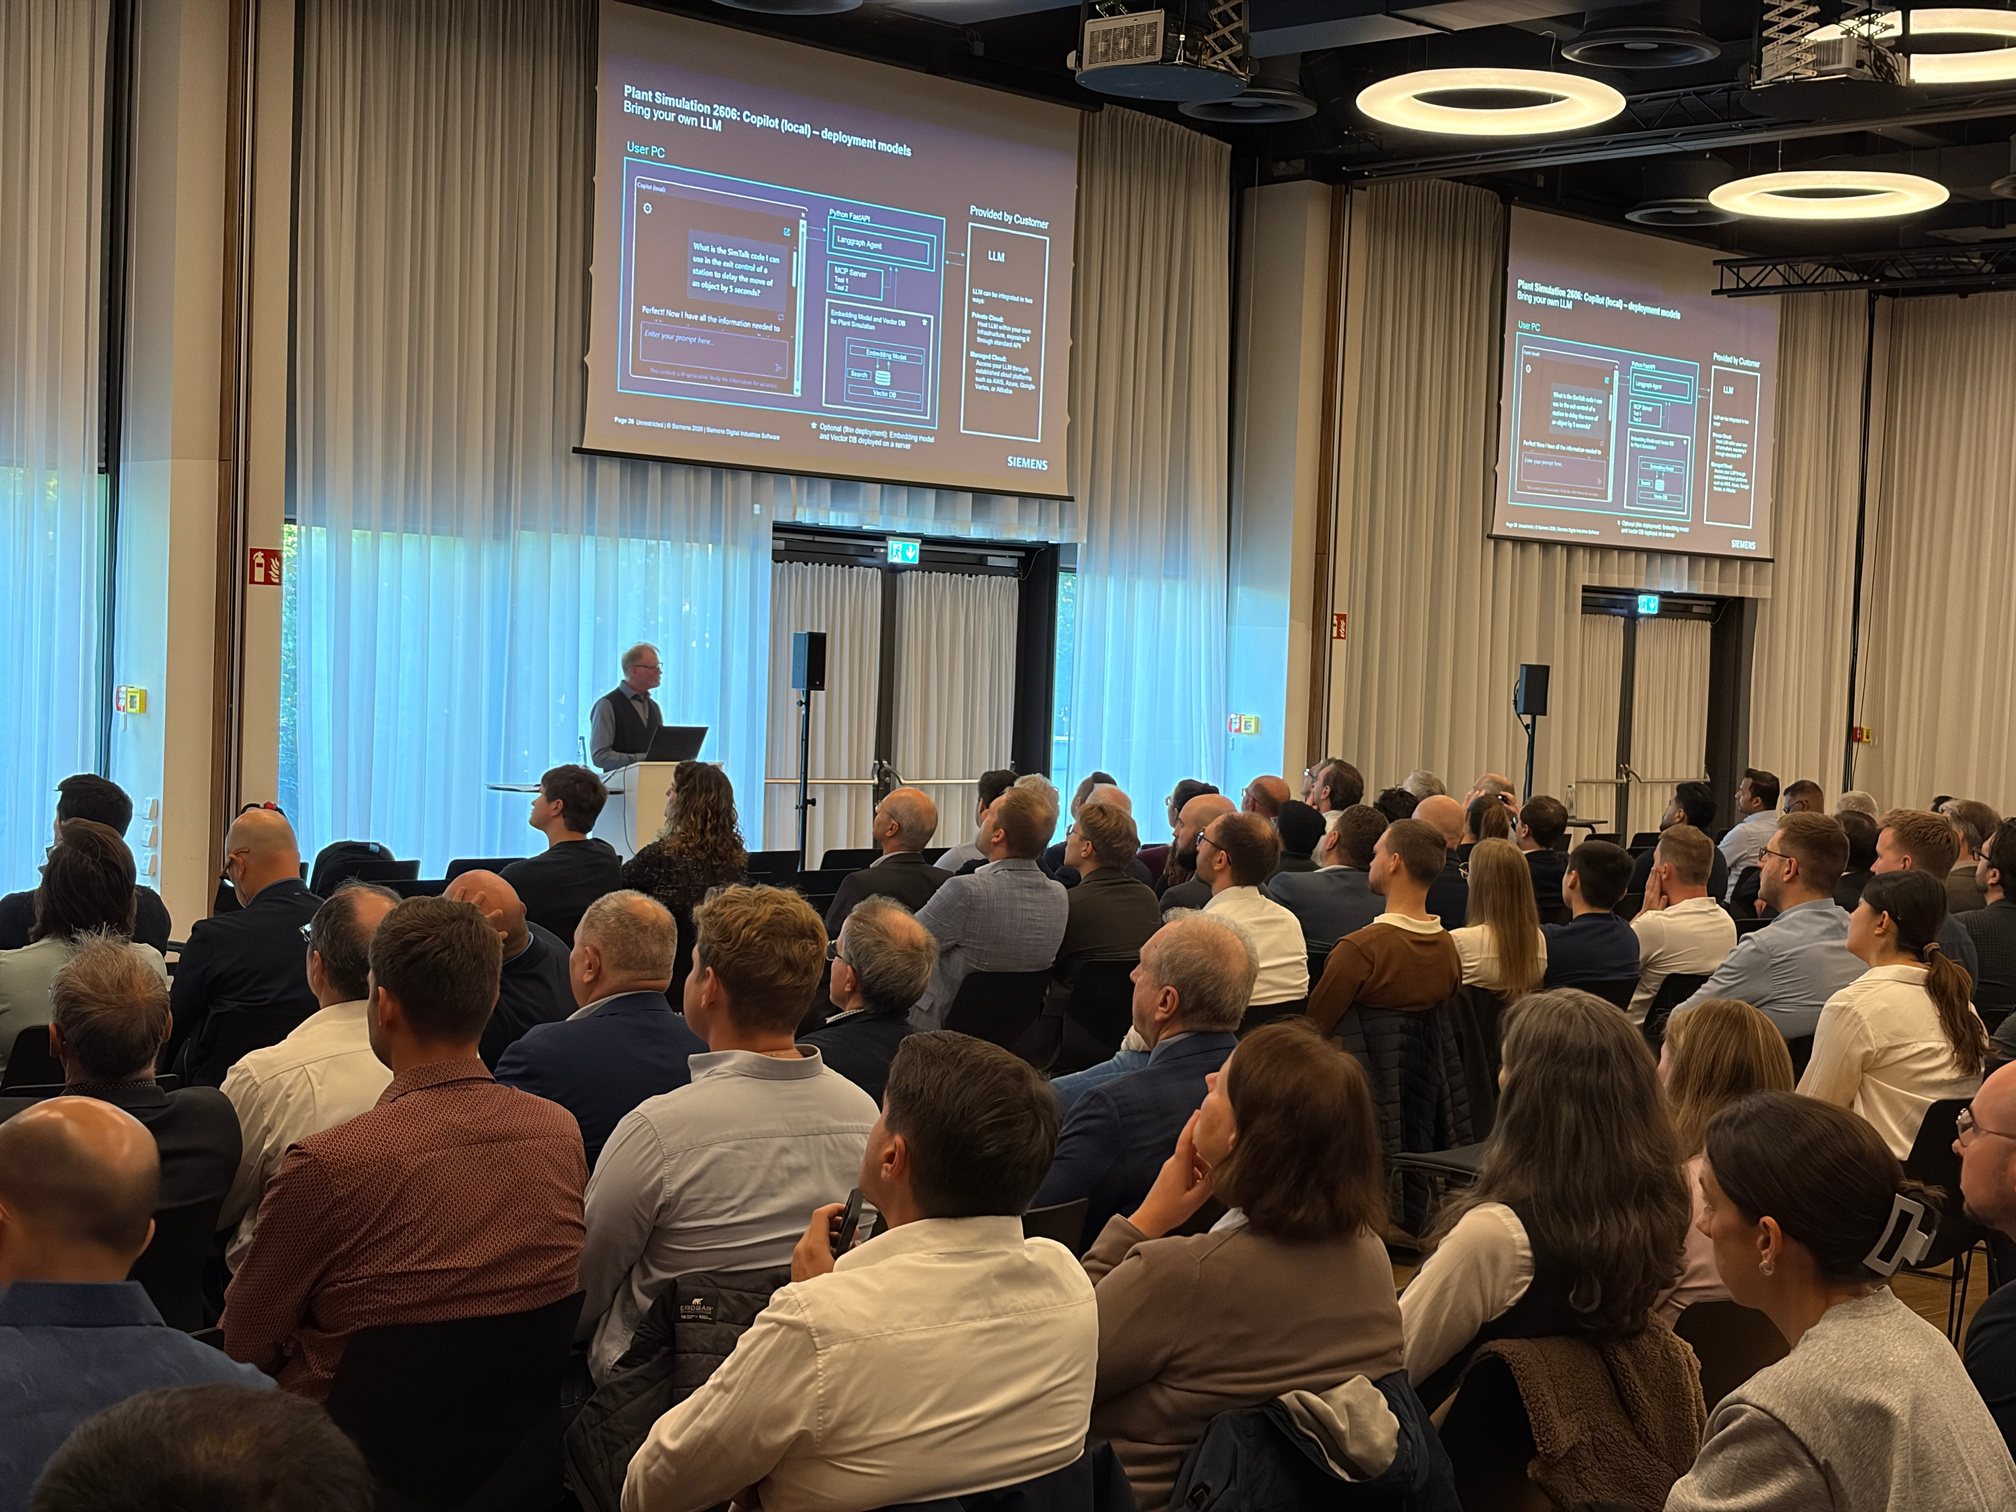
Október 12-én Münchenben tartotta a Siemens a Plant Simulation Realize Club 2026-ot, a Plant Simulation felhasználók éves szakmai találkozóját. Gyártás- és logisztikai szimulációval foglalkozó mérnökök, tervezők és fejlesztők jönnek el ilyenkor, hogy első kézből hallják, merre megy a szoftver, és megmutassák egymásnak a saját projektjeiket.
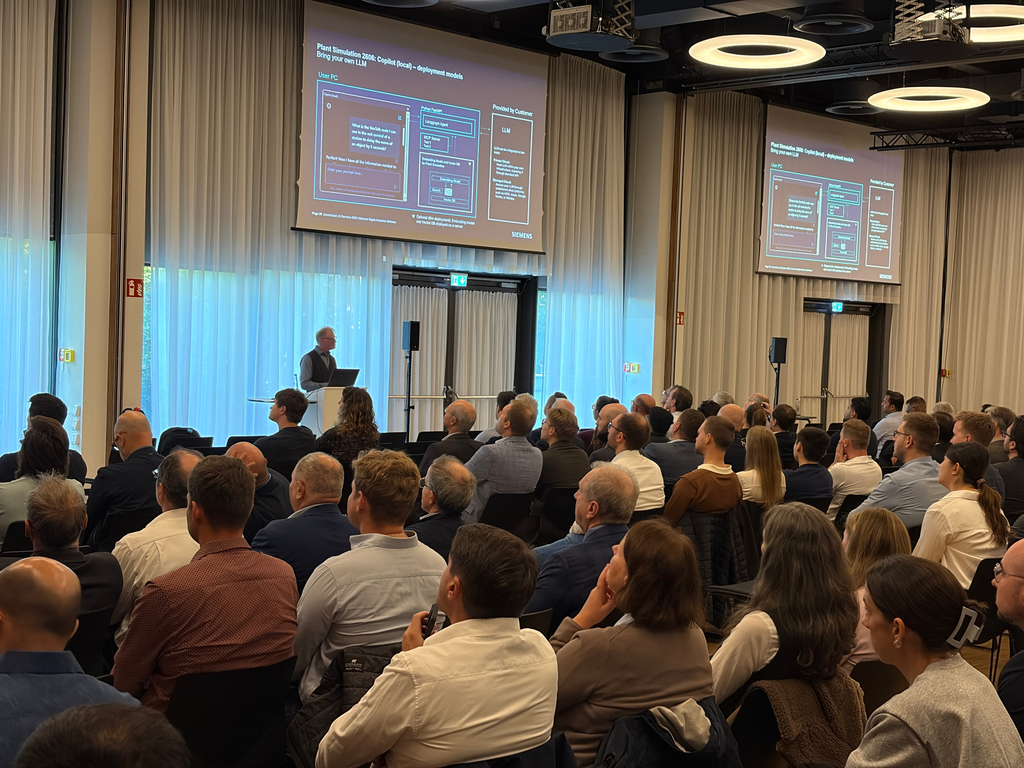
A nyitó előadást Dr. Georg Piepenbrock, a Plant Simulation termékmenedzsere tartotta. Két nagy témát hozott: hogyan illeszkedik a Plant Simulation a Siemens AI-ra épülő stratégiájába, és mit kapnak a felhasználók a friss 2606-os verzióban. A végén röviden a következő, 2706-os verzióba is belepillanthattunk.
Piepenbrock három példán mutatta meg, hogy a Plant Simulation szimulációs motorja ma már más Siemens megoldások mélyén is fut.
A Plant Simulation X Compute a felhőbe viszi a kísérleteket. A felhasználó beállítja a modellben az Experiment Managert, feltölti a modellt a Teamcenter Share-be, és onnan indítja a futtatást. A számítás a háttérben megy, a böngészőt nem kell nyitva tartani. Amikor minden kísérlet lefutott, e-mailben jön az értesítés, az eredményriport pedig a Teamcenter Share projektben marad.
Az Optimize my plant a gyári üzemeltetőknek szól. Mendixre épülő webes felület, mögötte a Plant Simulation számol. Az üzemi csapat a modell bemeneteinek módosításával saját forgatókönyveket hozhat létre, lefuttathatja őket, és KPI-ok alapján összevetheti az eredményeket anélkül, hogy a szimulációs modellt magát kellene megnyitnia.
A Digital Twin Composer a legtágabb kép. Egy helyre hozza a tervezési és szimulációs adatokat (layout, folyamat) és a valós üzemi adatokat (ERP, CRM, adattó, automatizálás, logisztika). Alatta Teamcenter, Opcenter, NVIDIA Omniverse, a Siemens AI Fabric és Mendix dolgozik. A bemutatott példában a termék digitális ikre (egy NYÁK-terv) össze volt kötve a gyártósor digitális ikrével, így az EBOM-tól az MBOM-on és a BOP-on át a gyártóeszközökig követhető minden változás.
Copilot: SimTalk kód természetes nyelvből
Az előadás egyik leghangsúlyosabb része a Plant Simulation Copilot volt. A 2606-os verzióban két üzemmódja van: az egyik a dokumentációból válaszol („Ask the doc”), a másik SimTalk vezérlőkódot ír, és ismeri az objektumok beépített attribútumait és metódusait.
A demóban egy AGV szállítási körét kellett leprogramozni. A promptban szövegesen állt minden lépés: várjon, amíg a „box_ready_for_transport” változó igaz lesz, kérjen szabad AGV-t az AGVPoolból, menjen a felvételi pontra, rakodja fel a dobozt, vigye át a Conveyor2-re, majd álljon vissza a parkolóhelyre. A Copilot ebből kommentezett SimTalk metódust készített, a megfelelő beépített hívásokkal (setRoute, DestinationWasReached, getIdleAGV).
Adatbiztonsági szempontból fontos, hogy a Copilot „hozd a saját LLM-edet” elven működik. A felhasználó gépén egy Python FastAPI szolgáltatás fut LangGraph agenttel, MCP szerverrel, valamint beágyazó modellel és vektoradatbázissal a Plant Simulation tudásanyagához. A nyelvi modellt az ügyfél adja: futhat saját infrastruktúrán, vagy elérhető AWS, Azure, Google Vertex vagy Alibaba felhőn keresztül. Helyi modell esetén az adat el sem hagyja a céges hálózatot, és nincs kötöttség egyetlen AI-szolgáltatóhoz sem, a Siemenshez sem. A 2606-ban ez a bővítés ingyenes előzetesként próbálható ki.
Mit hozott a 2606 a napi modellezésben?
A 2606 újdonságainak nagy része olyan feladatot vesz le a felhasználóról, amihez eddig saját SimTalk kódot kellett írni. A szállítóeszköz pályán mostantól magától lassít és megáll a célérzékelőnél. A többdarabos munkadarab-hordozónál a feldolgozási idő a ráhelyezett alkatrészek számából adódik, és az összeszerelési lista is igazodhat a hordozón lévő alkatrésztípusokhoz.
| Terület | Újdonság |
|---|---|
| Szállítószalag és pálya | Varázsló, ami 90 fokos ívekkel két kattintással lezárja a rést két szalag között |
| Pick & place robot | A mozgási idő a kinematikai modellből és a csuklósebességekből számolódik; támogatott a 6 tengelyes robotoknál szokásos Z.Y1.Y2.X.Y.X konfiguráció |
| AGV | Sankey-diagram a padlón szabadon mozgó AGV-khez, markeres és SimTalkból kiosztott útvonalakhoz is |
| Szállítóeszköz pályán | Automatikus megállás a célnál, a lassítás kiszámításával |
| Munkadarab-hordozó | 1-nél nagyobb kapacitású konténer is lehet hordozó, a feldolgozási idő a darabszámból jön; alkatrésztípusonként eltérő összeszerelési minta |
| Alkatrész-orientáció | Mind a 24 lehetséges helyzet használható szalagon, gépen, pufferen (eddig 4) |
| Dolgozók | Beállítható dolgozószélesség az akadályszámításhoz; „o” billentyűvel az akadályok, „j”-vel a járási útvonalháló jeleníthető meg; az új maximális élhossz-beállítás gyorsítja a legrövidebb út számítását |
| 3D megjelenítés | Külön kapcsoló a konnektorokhoz és az anyagáramlási irányokhoz; a hátrafelé menő szalag narancs nyilat kap; grafikus csoportoknál új „External” láthatóság a frame-ekben; téglalap és ellipszis rajzolása dobozzal, hengerrel |
| Teljesítmény | A konnektorobjektumok 3D-ben jóval kevesebb erőforrást kérnek: a példában 966 helyett 503 csomópont, 853 KB helyett 168 KB memória (2504-hez képest) |
| Könyvtárak | Almappák a Library Managerben, új felület a gyári objektumok betöltéséhez; új demókönyvtár többmélységű állványos magasraktárhoz |
| Teamcenter | Az adatmodell-bővítések gyári Teamcenter-konfigurációként érhetők el, a kapcsolat SOA interfészen megy |
A teljes lista a 2606-os online súgó „What’s New in Plant Simulation 2606” fejezetében található.
Kitekintés: mi jön a 2706-ban?
A 2706-os verzióról az előadás csak ízelítőt adott. A legnagyobb változás a modell felépítését érinti: a saját készítésű, frame-ből álló objektumok (például egy egyedi „MyStation”) belsejében lévő elemek nem hoznak magukkal öröklési kapcsolatot az alaposztályokhoz. Így egy ilyen objektum önálló egységként kerülhet át egyik modellből a másikba, és a felhasználónak nem kell osztályösszevonási döntéseket hoznia importáláskor.
A konvejor összekötő varázsló tovább fejlődik: legfeljebb négy ívvel és 90 foktól eltérő szögekkel is dolgozik majd, egyetlen kattintással. A konverter kap a haladási sebességtől független oldalirányú sebességet, a szalagok pedig végükkel vagy elejükkel szembe is összeköthetők lesznek. Az állomások kilépési stratégiái között megjelenik a „Shortest Blocking List”, ami oda küldi az alkatrészt, ahol a legkevesebben várakoznak. A tervek között szerepelnek egyszerűbb AGV-vezérlő metódusok is, és a saját könyvtárakban írt agentek bekötése a Copilotba.
A graphIT előadás
Immáron sokadik éve idén is felkértek minket, hogy tartsunk egy előadást az amúgy igen zsúfolt szakmai programon belül.
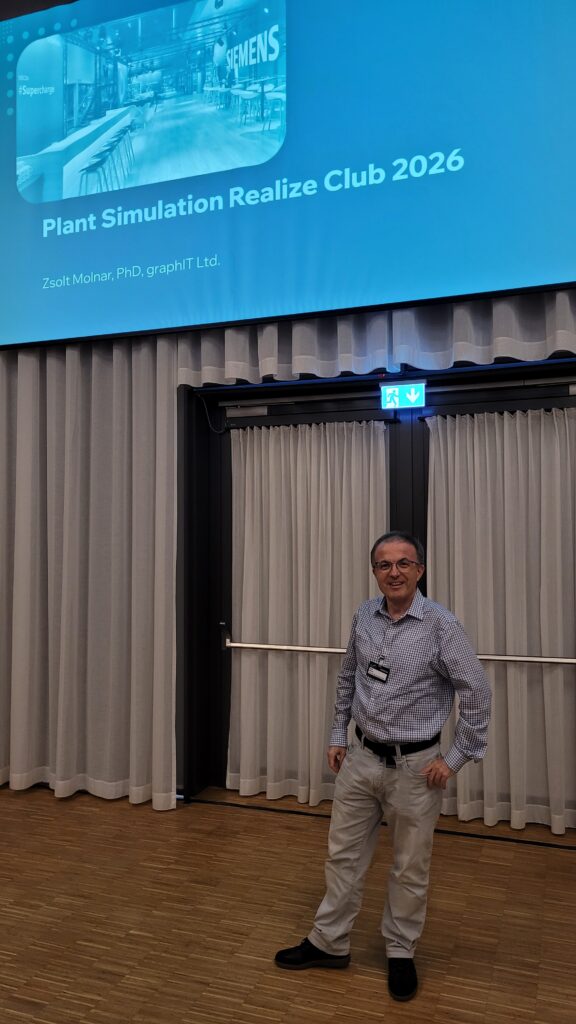
Az idei előadásunk két fő támára fókuszált:
- Plant Simulation modellek futtatása web böngészőn keresztül StreamLit python könyvtár segítségével – ezt a témát röviden már bemutattunk itt a blogon az alábbi cikkben: Plant Simulation modellek futtatása web böngészőn keresztül – graphitblog.hu
- Plant Simulation modellek létrehozása generatív AI eszközökkel – erről a témáról hamarosan írunk majd itt a blogon 😉
A graphIT Kft. szimulációs szaktudása és tapasztalata nemzetközi szinten is ismert és elismert, sok éve szoros kapcsolatot tartunk fenn a Plant Simulation fejlesztő csapatával…
Például most olyanokról hallottunk, hogy Plant Simulation MCP, és Vulkán grafika… de majd erről, ha eljön az ideje 😉